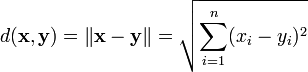jueves, 28 de abril de 2016

6.- Rapidez de las ondas sonoras.

Rapidez de Ondas sonoras.


La rapidez de las ondas en un medio depende de la compresibilidad y de la desnidad del medio; si éste es un líquido o un gas y tiene un módulo volumétrico B y densidad "p", la rapidez de ls ondas sonoras en dicho medio es de: velocidad es igual a la raíz cuadrada de el módulo volumétrico "B" entre la densidad.

Para ondas longitudinales en una barra sólida de material la rapidez depende del módulo de Young "Y" y de la densidad "p".

La rapidez del sonido depende del tipo de material en el que se encuentra. En la siguiente tabla se muestra la rapidez del sonido en distintos tipos de materiales.

Medio
Velocidad (m/s)
Hidrógeno
1286
Helio
972
Aire (20 °C)
343
Aire (0°C)
331
Oxígeno
31
Gases
Líquidos a 25 °C
Medio
Velocidad (m/s)
Glicerol
1904
Agua de mar
1533
Agua
1493
Mercurio
1450
Queroseno
1324
Alcohol metílico
1143
Tetracloruro de mercurio
926
Sólidos
Medio
Velocidad (m/s)
Vidrio Pyrex
5640
Hierro
5950
Aluminio
6420
Latón
4700
Cobre
5010
Oro
3240
Lucita
2680
Plomo
1960
caucho
1600
Bibliografía: http://sonidofisica.blogspot.mx/2010/04/rapidez-de-ondas-sonoras.html

6.- Ondas Sonoras.

Las ondas sonoras

En esta parte, haremos un pequeño estudio de las características físicas del sonido. Hablaremos del movimiento ondulatorio en general, de las ondas sonoras y sus características que son: la frecuencia, la amplitud y la forma de onda.

El movimiento ondulatorio

El movimiento ondulatorio es el proceso por el cual se propaga energía de un lugar a otro sin transferencia de materia, mediante ondas. Cuando estas ondas necesitan un medio material, se llaman ondas mecánicas.
Si se produce una vibración en un punto de un medio elástico, esta se transmite a todos los puntos de éste. Las ondas mecánicas son las perturbaciones que se transmiten por este medio. Cuando el movimiento es uniforme, se llama vibración armónica.
Cuando una partícula se mueve desde un punto extremo, hasta el otro y vuelve (pasando dos veces por la posición de equilibrio), decimos que ha hecho una oscilación o vibración completa.
Si no aplicamos ninguna fuerza exterior, la amplitud de este movimiento va decreciendo progresivamente, pero a veces es posible compensar esta pérdida de amplitud con impulsos de forma que cada vibración sea idéntica a la precedente. En este caso decimos que el movimiento es periódico y se llama período( T ), al tiempo que tarda en tener lugar una vibración completa. Se llama frecuencia ( f ) al número de oscilaciones por unidad de tiempo. Por la propia definición, el período es el inverso de la frecuencia: T = 1/f. 
La frecuencia, juntamente con la velocidad de propagación del sonido ( v ) está relacionada con la longitud de onda ( l ), que es el espacio que recorre una onda del inicio al final de una oscilación completa.
La longitud de onda se obtiene a partir de la fórmula: espacio=velocidad · tiempo. Cuando hablamos de una vibración armónica,longitud de onda=velocidad de transmisión · período, es decir:
La ecuación que relaciona v, l, y f es: v=l·f .
La imagen de arriba corresponde a una onda de f= 4Hz. La función que dibujaría esta gráfica sería g(t)=sin(2·pi·4·t), y el período Tes igual a 1/f=1/4.
Cuando ha transcurrido un tiempo T, los puntos situados a distancia l del punto inicial, comienzan a iniciar el movimiento vibratorio, eso también pasa con el punto perturbador, que había vuelto a su posición de equilibrio. Decimos que estos dos puntos están en concordancia de fase.
Según la dirección de propagación, clasificamos las ondas en dos tipos:
Ondas longitudinales:
Donde la vibración de la onda es paralela a la dirección de propagación de la propia onda. Estas ondas se deben a las sucesivas compresiones y enrarecimientos del medio. De este tipo son las ondas sonoras.
Ondas transversales:
Donde la vibración es perpendicular a la dirección de la onda. Por ejemplo, las ondas sobre la superficie del agua. 
Cuando el medio de propagación está limitado (una cuerda atada a los extremos, la columna de aire dentro de un tubo), la onda, cuando llega a este límite, se refleja. Esta reflexión se combina con la perturbación inicial dando lugar a lo que se llama onda estacionaria. Estas ondas están caracterizadas por la aparición de puntos en reposo (nodos) y puntos con amplitud vibratoria máxima (vientre). En las cuerdas vibrantes y en los tubos sonoros, se producen fenómenos de esta clase.

El Sonido

El sonido es el fenómeno físico que estimula el sentido del oído. Un cuerpo solo puede emitir un sonido cuando vibra. Las vibraciones son transmitidas mediante el aire en el tímpano, que vibra y comunica estas vibraciones a través de un conjunto de pequeños huesos en las ramificaciones del nervio auditivo.
El sonido no se transmite solo en el aire, sino en cualquier otro material, sea gas, líquido o sólido, pero no se puede propagar en el vacío.
La velocidad con que se propaga depende del material que sirve como medio de transporte. Cualquier alteración de las propiedades del material, como su temperatura, densidad, etc., hace variar la velocidad de propagación.
Así, la velocidad del sonido en el aire seco a 0°C es de 331 m/s (medición de la Academia de Ciencias de París en 1882); por cada elevación de un grado de temperatura, la velocidad del sonido en el aire aumenta en 0,62 m/s.
En el agua de mar a 8°C la velocidad del sonido es de 1435 m/s. (mediciones de Colladon y Sturm en 1827). En los sólidos la velocidad es del orden de los Km./s. Por ejemplo la velocidad en el acero es de 5 Km./s.
Cualquier sonido sencillo, como una nota musical, se puede describir con tres características físicas: la frecuencia, la amplitud y la forma de onda (o composición armónica). Vamos a ver estas características.

La frecuencia

La frecuencia es el número de oscilaciones que una onda efectúa en un determinado intervalo de tiempo. El número de ciclos por segundo se llama hercio (Hz), y es la unidad con la cual se mide la frecuencia.
Desde el punto de vista musical, la frecuencia se relaciona con la altura o tono de la nota musical a que corresponde. Cuanto más grande es la frecuencia, más alto es el tono de una nota musical. El sonido es más agudo.
Los humanos somos sensibles a las vibraciones con frecuencia comprendida entre 16 Hz y 20.000 Hz. Por debajo de 16 Hz se llaman infrasonidos y por encima, ultrasonidos. El margen auditivo de las personas varia según la edad y otros factores. Los animales tienen un margen auditivo diferente, así, es muy conocido el hecho que los perros pueden sentir frecuencias mucho más altas, dentro del margen de los ultrasonidos.
Las notas producidas por el teclado de un piano tienen un rango de frecuencia de 27 a 3.840 Hz, distribuidos en 7 octavas.
27 Hz100 Hz200 Hz440 Hz 1000 Hz3000 Hz
A cada nota musical, le corresponde una frecuencia determinada. La afinación actual de los instrumentos se hace a partir de la nota base LA4, a la cual corresponde una frecuencia de 440 Hz.

La amplitud

La amplitud es el grado de movimiento de las moléculas de aire en una onda. Esta corresponde, en términos musicales, a aquello que llamamos intensidad. Cuanto más grande es la amplitud de la onda, más intensamente golpean las moléculas en el tímpano y más fuerte es el sonido percibido.
La amplitud mínima para que un sonido sea percibido por una persona se llama linde de audición. Cuando la amplitud aumenta, llega un momento en que produce molestias en el tímpano, a eso se le llama linde del dolor.

La forma de onda

La forma de onda es la característica que nos permitirá distinguir una nota de la misma frecuencia e intensidad producida por instrumentos diferentes. La forma de onda viene determinada por los armónicos.
Los armónicos son una serie de vibraciones subsidiarias que acompañan a una vibración primaria o fundamental del movimiento ondulatorio (especialmente en los instrumentos musicales).
Cuando un cuerpo vibra, lo puede hacer produciendo un movimiento armónico simple. Es decir, un movimiento que se puede expresar en función del tiempo con una función sinusoide ( g(t)=A·sin(2·pi·f·t)), donde f representa la frecuencia del sonido, A su amplitud y g(t) la prolongación vibratoria en función del tiempo.
Este es el caso del diapasón, una pequeña horqueta de dos puntas utilizada por los músicos para obtener, al ser golpeada, un sonido o tono fijo, con el cual se afinan los instrumentos. Produce un sonido puro, casi sin armónicos, que no varía con cambios de temperatura.
Normalmente, al hacer vibrar un cuerpo, no obtenemos un sonido puro, sino un sonido compuesto de sonidos de diferentes frecuencias. A estos se les llama armónicos. La frecuencia de los armónicos, siempre es un múltiplo de la frecuencia más baja llamada frecuencia fundamental o primer armónico. A medida que las frecuencias son más altas, los segmentos en vibración son más cortos y los tonos musicales están más próximos los unos de los otros.
Los armónicos contribuyen a la percepción auditiva de la calidad de sonido o timbre. Para entender mejor esto, podéis ver unos ejemplos de sonidos con forma de onda diferente. Las últimas corresponden a instrumentos musicales y lo que nos indica es su timbre.
Esta gráfica representa la forma de onda de un sonido llamado diente de sierra. El sonido se produce a partir de una nota con frecuencia fundamental f a la cual se añaden armónicos de frecuencias 2·f, 3·f, 4·f, y respectivamente amplitudes 1/2, 1/3 y 1/4.
En concreto este sonido se ha generado con la función: f(t)=sin(2·pi·440·t)+sin(2·pi·880·t)/2+
+sin(2·pi·1320·t)/3+sin(2·pi·1760·t)/4+.... Es a decir, la frecuencia fundamental es 440 Hz.
[WAV]
Esta gráfica representa el sonido con forma de onda cuadrada. El sonido se produce a partir de una nota con frecuencia fundamental f a la cual se añaden armónicos de frecuencias 3·f, 5·f, 7·f, y respectivamente amplitudes 1/3, 1/5 y 1/7.
En concreto este sonido se ha generado con la función forma de onda siguiente: f(x)=sin(2·pi·440·t)+sin(2·pi·1320·t)/3+
+sin(2·pi·2200·t)/5+sin(2·pi·3080·t)/7+... 
[WAV]
Aquí puedes ver la forma de onda (o timbre) de la trompeta, en concreto la nota LA4
[WAV]
Aquí puedes ver la forma de onda (o timbre) de una flauta, en concreto la nota DO4
[WAV]
Los dos últimos sonidos y las imágenes que los acompañan, se han obtenido de la base de datos SHARC (Timbre Database Homepage). Visitarla para obtener más información sobre el timbre de los instrumentos musicales.
Así hemos visto que la superposición de sonidos diferentes dan lugar a sonidos más ricos. De cualquier forma, mientras los sonidos producidos por instrumentos musicales se construyen a partir de una nota fundamental y otras de frecuencia múltiple, hay sonidos que no son tan armoniosos entre si.
Para ilustrar esto, vemos lo que ocurre cuando se suman dos notas de frecuencias muy parecidas. Las amplitudes se llegan a compensar de forma que el sonido llega a tener una amplitud nula (no se siente). En la ilustración vemos que la suma de dos funciones trigonométricas de períodos parecidos, da lugar a una onda muy especial. Esto es lo que se llama un latido.
Escucha como suena una nota de 440 Hz (LA), una de 441 Hz y una combinación de las dos notas:
Latido producido por la superposición de dos ondas con una frecuencia muy parecida
Bibliografía: http://www.xtec.cat/iesbellvitge/caixa/ondas.htm

3.- Espacios Vectoriales Euclidianos.

Un espacio euclídeo de dimensión finita es un espacio vectorial normado sobre los números reales de dimensión finita, en que la norma es la asociada al producto escalarordinario. Para cada número entero no negativo n, el espacio euclídeo n-dimensional se representa por el símbolo \mathbb{R}^n y es el conjunto de todas las tuplas ordenadas
(x_1,x_2,\ldots,x_n)
en donde cada x_i es un número real, junto con la función distancia entre dos puntos (x1, ..., xn) e (y1, ..., yn) definida por la fórmula:
d(\mathbf{x}, \mathbf{y}) = \|\mathbf{x} - \mathbf{y}\| = \sqrt{\sum_{i=1}^n (x_i - y_i)^2}
Esta función distancia es una generalización del teorema de Pitágoras y se denomina distancia euclidiana. El hecho de que se haya definido una distancia permite definir otros conceptos métricos como el de medida de Lebesgue (lo cual permite a su vez definir la longitud de una curva (1-volumen), las nociones de área (2-volumen), volumen (3-volumen) y cuando el espacio tiene dimensión superior a 3 n-volumen (para n > 3).
Además pueden definirse ángulos, al poder hablar de proyectar una longitud recta sobre la dirección de otra longitud recta no paralela, así el ángulo entre dos rectas r1 y r2cuyos vectores unitarios tangentes son \mathbf{n}_1 y \mathbf{n}_2 se puede definir como:
\theta = \arccos \left(\mathbf{n}_1 \cdot \mathbf{n}_2\right)
Bibliografia:
https://es.wikipedia.org/wiki/Espacio_eucl%C3%ADdeo

3.-Subespacios Vectoriales

Antes de dar las condiciones que ha de cumplir un subconjunto para tener estructura de subespacio vectorial, vamos a intentar observar cuales pueden ser estas condiciones.

Consideremos el espacio vectorial (R2,+,.R), y tomemos un suconjunto de vectores del plano, por ejemplo los vectores que están contenidos en la recta x=0. Todos estos vectores son verticales, por ejemplo
(0,1), (0,3), (0,4),....
Es claro que si tomamos este subconjunto del plano que en notación analítica sería

todos los vectores contenidos en W cumplen las 8 propiedades de los espacios vectoriales. Pero para analizar si este subconjunto es un subespacio vectorial de R2 bastaría comprobar dos propiedades:
        1. que sumando dos vectores del W se obtiene otro vector de W. Esta propiedad la cumple puesto que si sumamos dos vectores cuya componente primera es cero, vuelve a resultar un vector con la componente primera nula.
        2. que al multiplicar un vector de W por un escalar real cualquiera, vuelva a resultar un vector de W. Esta situación nuevamente es clara, puesto que al multiplicar cualquier escalar por la primera componente nula nos da como resultado un vector con la primera componente nula.
El resto de propiedades no es necesario comprobarlas puesto que todos los vectores del plano las cumplen y en consecuencia las cumplirán los vectores de W.    Si ahora tomamos un subconjunto formado por los vectores del plano cuya primera componente es 1, es decir 
 
y tomamos dos vectores de este subconjunto, por ejemplo (1,2) y (1,5), obsérvese que su suma es (2,7) que no pertenece a M. Por tanto la suma no es operación interna en este subconjunto, y en consecuencia no puede ser un subespacio vectorial. 
 
CARACTERIZACIÓN DE LOS SUBESPACIOS VECTORIALES.
    1.- Sea (V,+,.R) un subespacio vectorial , y sea W un subconjunto de V. Diremos que W dotado con las mismas operaciones definidas en V, es un subespacio vectorial del mismo si se verifican las dos siguiente propiedades:
                                a) 
                                b) 
una segunda forma de caracterizarlos se concreta en la condición equivalente a la anterio
    2.- W es un subespacio vectorial de V si y sólo si se verifica que
Bibliografia:
https://www.uam.es/personal_pdi/economicas/portega/web-algebra/capitulo-1/teoria-1-3/1-3-subespacios.html

3.- Concepto de base y dimensión.

Bases y dimensión de un espacio vectorial, cambio de base
La base de un espacio vectorial es un subconjunto de un espacio vectorial que se extiende sobre un espacio vectorial determinado y es linealmente independiente en el mismo.
Esto es, si tenemos un espacio vectorial V y tenemos S como un subconjunto de este espacio vectorial, el cual consiste de n vectores de la forma v¬1¬, v¬2¬, v¬3¬ … v¬n¬ entonces podemos definir que este subconjunto es la base del espacio vectorial dado, si cumple las dos condiciones siguientes:
1.Este subconjunto se extiende a través del espacio vectorial dado.
2.S es subconjunto de V conteniendo los vectores de V, los cuales son linealmente independientes.
Con la ayuda de una ecuación lineal podemos representar tal conjunto como,
Aquí v es un vector que yace en el espacio vectorial dado y los vectores n representados como v-1¬, v¬2¬, v¬3¬ … v¬n¬ forman parte de la base del espacio vectorial dado.
Existen numerosos ejemplos de la base de un espacio vectorial. Imagina tres dimensiones las cuales constan de dos vectores. Imagina que estos vectores no son planos.
El plano definido con la ayuda de estos dos vectores sólo formará una base para los espacios tridimensionales actuales.
Esto es porque si definimos una combinación lineal con la ayuda de estos dos vectores, entonces este se encontraría definitivamente dentro el plano mismo e inversamente también es posible expresar un vector dentro del plano como una combinación lineal de ambos.
Ahora extendamos esta definición para formar la base de la definición de la dimensión del espacio vectorial.
Imaginemos que tenemos un espacio vectorial V y sea S la base de este espacio vectorial.
Ahora coloquemos un número limitado de vectores en la base de espacio vectorial S.
entonces definiríamos este espacio vectorial dado como un espacio vectorial de dimensión finita y la dimensión real se obtendría mediante calcular el número total de vectores en la base de ese espacio vectorial.
En caso de que tengamos un número infinito de vectores en la base del espacio vectorial dado, entonces llamaremos al espacio vectorial un espacio vectorial de dimensión infinita
y la dimensión de tal espacio vectorial es y la dimensión de un espacio vectorial nulo es el valor 0.
Puede haber más de una base para un espacio vectorial dado.
Esto significaría que es posible definir los vectores dentro de un espacio vectorial dado como la sumatoria de los vectores de ambas bases.
Sea V un espacio vectorial y S la base de este espacio vectorial. Ahora definamos todos los vectores v V en términos de los elementos finitos de esta base.
Definamos ahora otra base para este espacio vectorial.
Ahora bien, si intentamos redefinir los elementos del espacio vectorial como una sumatoria de los elementos del segundo vector, llamamos a este proceso cambio de base.
Este proceso puede ser considerado como una función identidad sobre los elementos del espacio vectorial.
Bibliografia:
http://mitecnologico.com/igestion/Main/BaseYDimensionDeUnEspacioVectorial#sthash.NlKcqwgJ.dpuf

3.- Dependencia y Independencia Lineal.

En álgebra lineal, un conjunto de vectores es linealmente independiente si ninguno de ellos puede ser escrito con una combinación lineal de los restantes.
Por ejemplo, en R3, los vectores (1, 0, 0), (0, 1, 0) y (0, 0, 1) son linealmente independientes, mientras que (2, −1, 1), (1, 0, 1) y (3, −1, 2) no lo son, ya que el tercero es la suma de los dos primeros.
Sea v1,v2,…,vn un conjunto de vectores. Decimos que son linealmente dependientes si existen números a1,a2,…,an , no todos iguales a cero, tal que:

Utilizando conceptos de espacios vectoriales podemos redefinir la independencia lineal así:
Un conjunto de vectores de un espacio vectorial es linealmente independiente si.
Esta idea es importante porque los conjuntos de vectores que son linealmente indepedientes, generan un espacio vectorial y forman una base para dicho espacio.
Entre las propiedades de los vectores linealmente dependientes e independientes encontramos : Un conjunto de vectores es linealmente dependiente si y solamente si alguno de los vectores es combinación lineal de los demás.
Si un conjunto de vectores es linealmente independiente cualquier subconjunto suyo también lo es.
Obviamente, si tenemos un conjunto de vectores tales que ninguno de ellos es combinación de los demás, escogiendo solamente unos cuantos, no podrán ser combinación de los otros.
Si un conjunto de vectores es linealmente dependiente también lo es todo conjunto que lo contenga.
Ya que un conjunto de vectores es linealmente dependiente si y solo si tiene algún vector que es combinación lineal de los demás, si metemos este conjunto de vectores en otro más grande, seguimos teniendo el vector que es combinación lineal de otros, por tanto, el conjunto más grande sigue siendo linealmente dependiente.
Significacion Geometrica
Geométricamente, dos vectores son independientes si no tienen la misma dirección (con sentidos idénticos u opuestos). Esta definición supone que el vector nulo tiene todas las direcciones ,en otras palbras este debe generar un area.
Tres vectores son independientes si y solo si no están contenidos en el mismo plano vectorial, o sea si ninguno de ellos es una combinación lineal de los otros dos (en cuyo caso estaría en el plano generado por estos vectores) en otras palabras este debe generar un volumen.
El espacio generado por un sistema de vectores es el conjunto de todas las combinaciones lineales de estos vectores.
Es un espacio vectorial. El espacio generado por un vector no nulo es la recta vectorial dirigido por este vector.
El espacio generado por dos vectores independientes es el plano que los contiene.
Resulta fácil comprobar que el espacio generado por un sistema de vectores es el menor (por la inclusión) espacio vectorial que los contiene a todos.
Se le denomina vect A, donde A es el sistema de vectores. Si n vectores son independientes, el espacio generado es de dimensión n (dimensión en el sentido usual: 0 para un punto, 1 para una recta, 2 para un plano…)
BIBLIOGRAFIA:
http://mitecnologico.com/sistemas/Main/DependenciaEIndependenciaLineal#sthash.31B1OelH.dpuf

3.- Ejemplos Clasicos

Los ejemplos clásicos de espacios vectoriales reales son:

• Dado cualquier n ∈ N el conjunto R n = {(x1, ...xn) : x1, ..., xn ∈ R} dotado de las operaciones suma y producto por escalares usuales.
 • El conjunto Mm×n(R) de las matrices con coeficientes reales de orden m × n dotados de la suma y el producto por escalares usuales.
 • El conjunto P(R) de los polinomios de variable real con coeficientes reales con la suma y el producto por escalares usuales.
 • El conjunto Pn(R) de los polinomios de grado a lo sumo n con coeficientes reales con la suma y el producto por escalares usuales.
 • El conjunto C o (R) de las funciones continuas en R con la suma y el producto por escalares usuales.
• El conjunto C o ([a, b]) de las funciones continuas en un intervalo cerrado [a, b] con la suma y el producto por escalares usuales.

Bibliográfia:
http://www.uco.es/geometria/documentos/Tema3Biologia_EspaciosVectoriales.pdf